

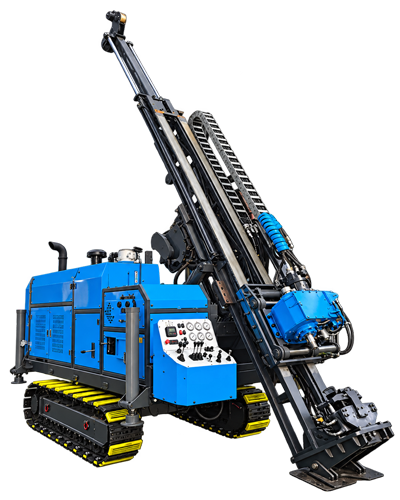
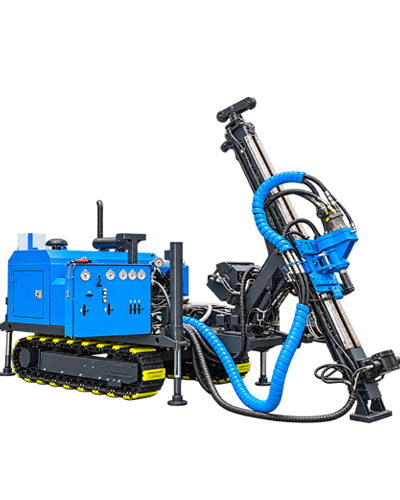
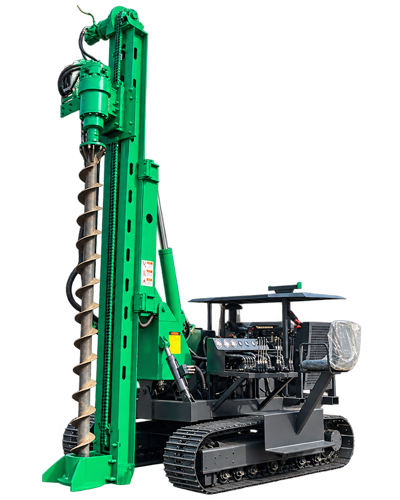
Le nombre de pieux battus par poste dans une centrale photovoltaïque dépend rarement de la seule vitesse de forage. Les pieux sont disposés selon un motif régulier en rangées et colonnes. Entre chaque pieu, la machine doit effectuer des mouvements tels que rotation, alignement, réglage d'attitude, forage et déplacement — dont une bonne partie n'a rien à voir avec le forage lui-même. Ce n'est qu'en quantifiant ces mouvements que l'on peut déterminer où se situe réellement la différence de rythme d'une machine sur des pieux densément espacés. En se basant sur les paramètres publiés du PV390R, cet article décompose les mouvements de la machine lors du battage continu en plusieurs phases.
Le temps consommé par le battage continu se situe d'abord entre les pieux, pas dans le trou
Les pieux d'une centrale photovoltaïque au sol sont généralement disposés en rangées et colonnes à espacement fixe. Le nombre de pieux sur une surface de chantier est élevé, la profondeur d'un trou unique est de 0 à 6 m, et le diamètre du trou est compris entre 80 et 600 mm selon la conception de la fondation. Le temps de forage d'un trou unique est relativement limité, mais après chaque pieu, la machine doit déterminer l'orientation du pieu suivant, si le mât doit changer d'angle, et si le châssis doit avancer. Plus les pieux sont rapprochés et plus l'espacement entre rangées est faible, plus cette phase de mouvements hors forage occupe une part importante du poste.
Si chaque pieu nécessite un repositionnement du châssis pour l'alignement, les déplacements, la mise à niveau et les réglages d'attitude se répètent. L'idée pour réduire les mouvements n'est pas de faire déplacer la machine plus vite, mais de faire couvrir davantage d'orientations de pieux par une seule position d'arrêt.
Ajustement d'orientation : la rotation à 360° remplace le demi-tour de la machine
L'unité de travail supérieure du PV390R peut effectuer une rotation à 360° autour du châssis. Pour le battage continu, cette fonction permet, une fois le châssis stabilisé, de réorienter la direction de forage sur une large plage sans avoir à faire pivoter toute la machine par déplacement et demi-tour.
- Lorsqu'une même position d'arrêt doit traiter des pieux dans plusieurs directions différentes, la rotation assure le changement d'orientation ;
- Lorsque la surface de chantier est étroite et que la machine manque d'espace pour un demi-tour, la rotation réduit les déplacements importants ;
- Lorsque les pieux sont densément espacés, la rotation s'articule avec le bras oscillant et la compensation télescopique pour réaliser l'alignement.
Il faut distinguer : la rotation à 360° réduit l'ajustement d'orientation de la machine, mais ne signifie pas que le châssis n'a pas besoin de se déplacer. Lorsque l'espacement entre pieux dépasse la plage de compensation, le déplacement reste nécessaire.
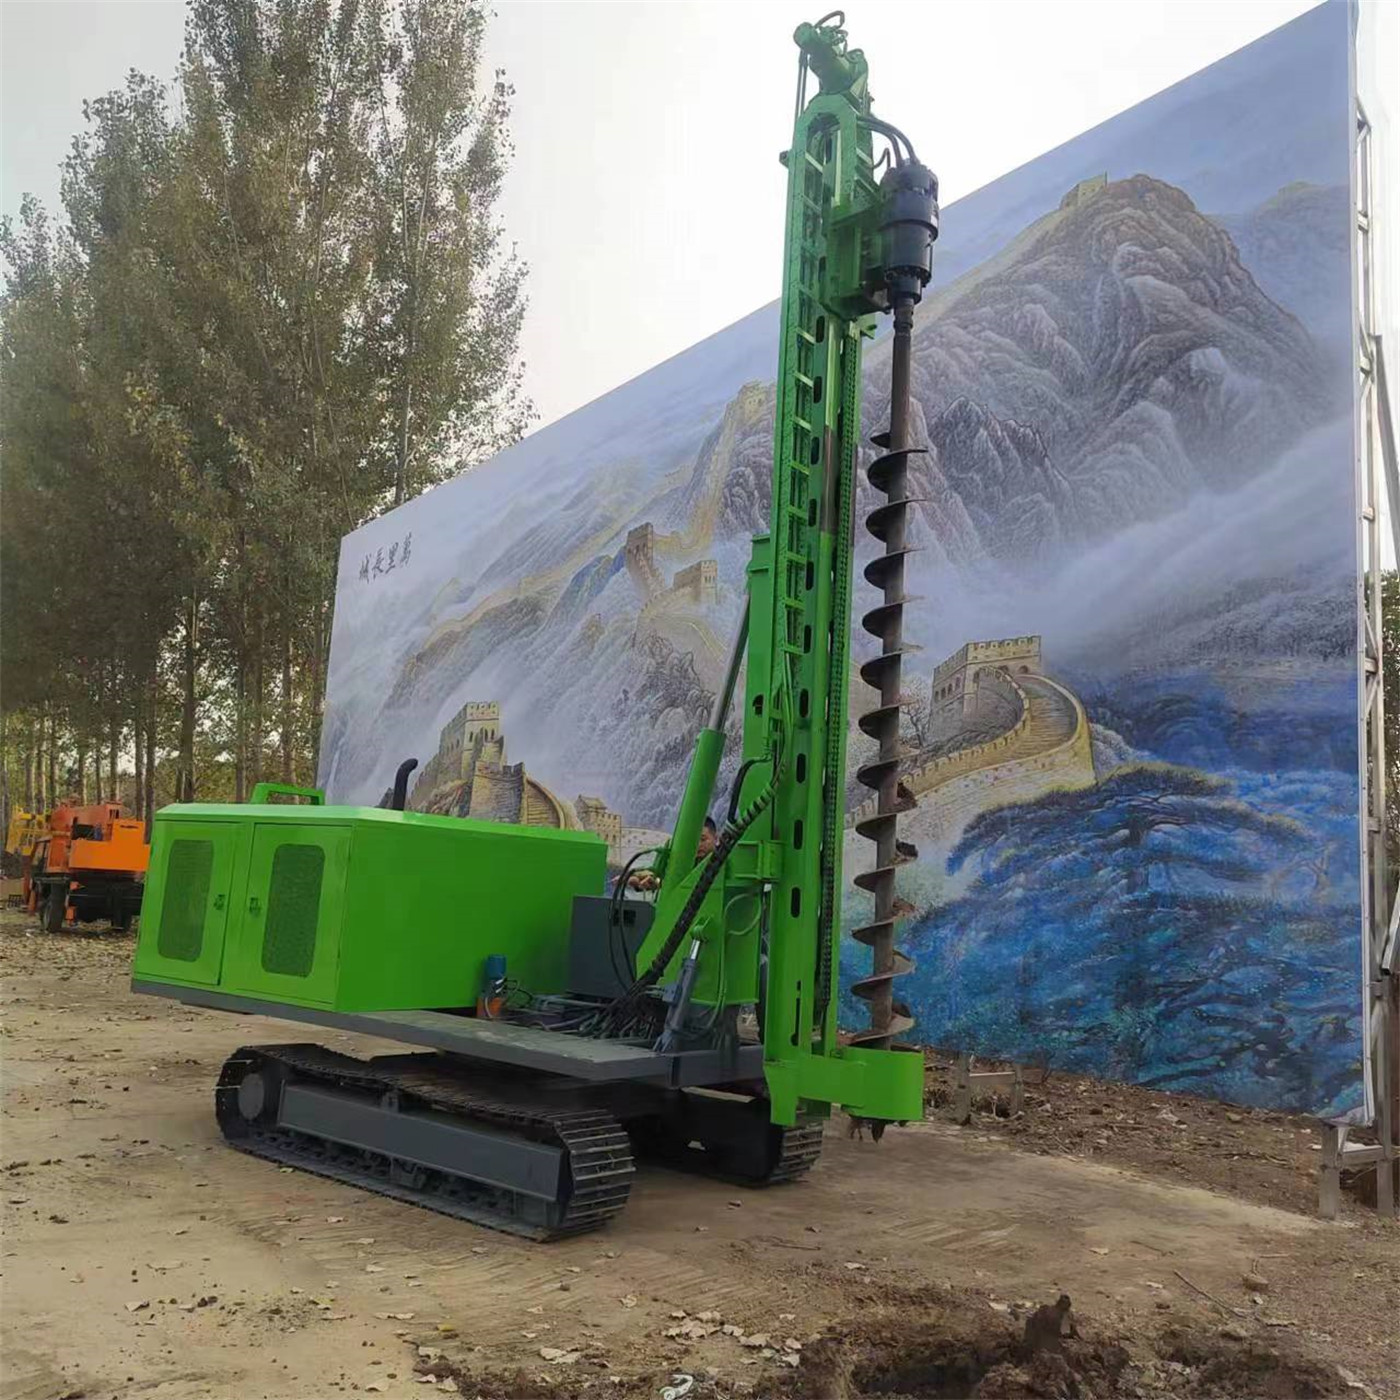
Ajustement d'attitude : l'inclinaison du mât de 120° correspond aux dénivelés du terrain
Le problème des centrales photovoltaïques en montagne et des terrains irréguliers est qu'il existe souvent un écart entre l'attitude de travail après stabilisation de la machine et l'angle de conception des pieux. La plage d'inclinaison du mât du PV390R est de 120°, ce qui permet d'ajuster l'attitude de forage tout en maintenant l'attitude du châssis fixe.
Cette phase remplace le mouvement consistant à déplacer répétitivement le châssis pour trouver un angle alignable. La pente, les ondulations du terrain et la disposition des pieux influencent la plage d'angle à ajuster ; la plage réellement utilisable dépend de la planéité de la plateforme d'arrêt. Les documents ne fournissent pas de données d'efficacité opérationnelle pour différentes pentes et conditions de sol ; par conséquent, aucune conclusion quantitative n'est tirée sur le nombre de mouvements pouvant être réduits sur un site spécifique.
Correction latérale : le bras oscillant à double vérin confie l'alignement de détail au mât
Une fois l'orientation et l'attitude approximativement en place, l'écart restant est généralement latéral. Le PV390R utilise un bras oscillant gauche-droite à double vérin, permettant une correction latérale de la position de forage alors que le châssis est déjà stabilisé.
Séparer la correction latérale du déplacement du châssis est une phase assez pratique dans le battage continu. En effet, le réglage latéral fin du châssis nécessite souvent une coordination avec le déplacement, ce qui implique des mouvements importants et difficiles à réaliser en une seule fois ; le bras oscillant est un mouvement de mécanisme à petite échelle, plus direct pour une disposition en réseau à faible espacement entre pieux.
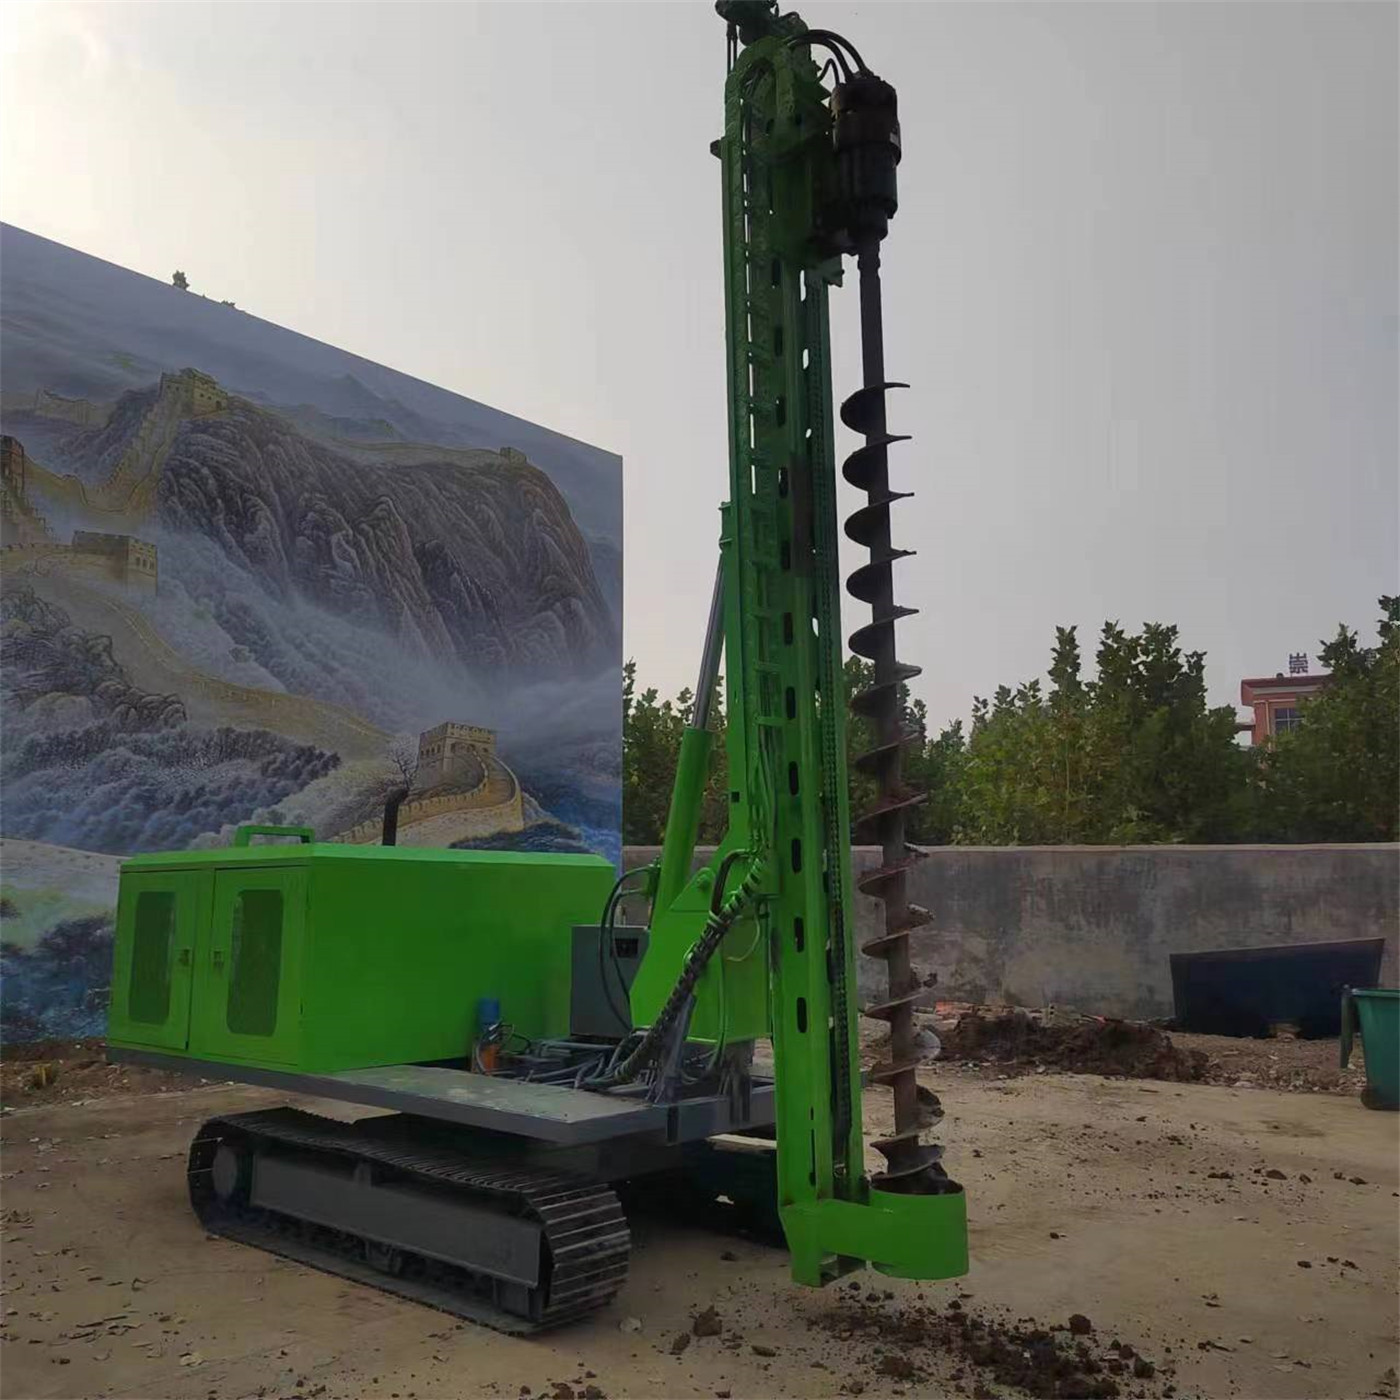
Positionnement avant-arrière : la plage couverte par la compensation télescopique de 500 mm
Le PV390R offre une compensation télescopique de 500 mm pour le réglage fin des pieux dans le sens avant-arrière. La combinaison des quatre moyens de compensation est la suivante : rotation à 360° pour l'orientation, inclinaison du mât de 120° pour l'attitude, bras oscillant à double vérin pour la correction latérale, compensation télescopique de 500 mm pour le positionnement avant-arrière.
Chacune de ces quatre phases a sa propre plage. Une compensation télescopique de 500 mm signifie qu'un écart avant-arrière dépassant cette distance doit encore être résolu par le déplacement du châssis à chenilles. Si l'espacement entre pieux est nettement supérieur à la compensation, la marge pour économiser des mouvements grâce à la compensation se réduit. Les documents ne fournissent pas de données de productivité mesurées dans des conditions de battage continu ; il n'est donc pas possible d'en déduire le nombre exact de déplacements économisés.
| Phase de mouvement | Mécanisme correspondant | Valeur publiée | Ce qui est réduit |
|---|---|---|---|
| Ajustement d'orientation | Rotation supérieure à 360° | 360° | Demi-tour et virages importants de la machine |
| Ajustement d'attitude | Inclinaison du mât | 120° | Déplacements répétés pour trouver l'angle |
| Correction latérale | Bras oscillant gauche-droite à double vérin | Valeur d'angle non fournie | Petits déplacements latéraux du châssis |
| Positionnement avant-arrière | Compensation télescopique | 500 mm | Écarts avant-arrière dans les 500 mm |
Le déplacement du châssis n'est pas supprimé, il est seulement réduit à certaines phases
Des pieux densément espacés ne signifient pas que le châssis peut rester immobile. Le châssis à chenilles assure encore les transferts sur le site et les déplacements dépassant la couverture d'une position d'arrêt. La largeur des patins de chenilles est de 400 mm, l'angle de montée de 35°, adapté aux chemins de terre, aux prairies, aux terrains graveleux et aux surfaces de chantier non revêtues en général.
Réduire le nombre de déplacements suppose que la couverture d'une position d'arrêt soit suffisamment grande. Cette couverture est déterminée conjointement par l'angle de rotation, la course du bras oscillant et la compensation télescopique. L'angle du bras oscillant n'est pas fourni dans les documents, la compensation télescopique est de 500 mm ; cette partie doit être calculée concrètement en fonction du plan d'implantation des pieux.
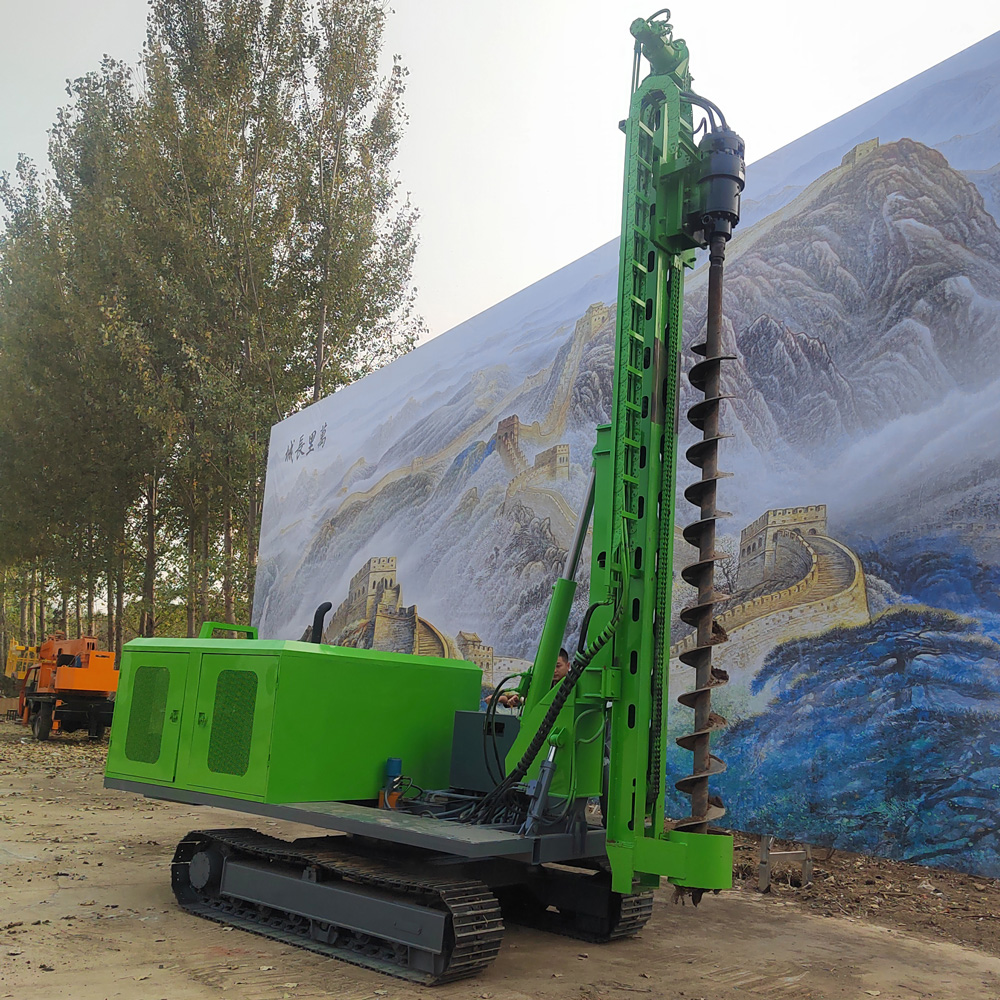
La puissance et le mode de pression influent sur la stabilité du travail continu
Le PV390R est équipé d'un moteur Yuchai quatre cylindres de 85 kW, d'un couple de réducteur de 13 000 N·m, d'une vitesse de tige de forage de 90 tr/min et d'une pression par chaîne. Ces paramètres déterminent si la phase dans le trou peut avancer de manière stable, ainsi que la capacité de construction dans une plage de diamètre de 80 à 600 mm et de profondeur de 0 à 6 m.
Les exigences du battage continu vis-à-vis du système de puissance se manifestent par des démarrages et arrêts répétés sur une longue durée et des ajustements d'attitude. L'entretien du refroidissement, du filtre à air et du système de carburant relève des opérations quotidiennes. Cette partie ne modifie pas le nombre de mouvements entre les pieux, mais influence le nombre de pieux pouvant être réalisés en continu au cours d'un poste.
Réduire les mouvements ne signifie pas être universel sur tous les sites
Les quatre moyens de compensation agissent sur les mouvements d'alignement et ne modifient pas les autres limites de l'équipement :
- Diamètre de forage de 80 à 600 mm, profondeur de 0 à 6 m, ce qui relève du pré-forage et du forage pilote pour fondations superficielles ;
- Cet équipement n'est pas un foreur de puits d'eau ; il est destiné au forage de pieux pour le photovoltaïque et les travaux de génie civil ;
- Après remplacement par un outil de forage à percussion, il peut être utilisé dans les roches fortement altérées et les couches rocheuses, mais les documents ne fournissent pas le modèle ni l'énergie de frappe du marteau à percussion ; l'efficacité en roche dure n'est pas extrapolée ;
- Dans les terrains hétérogènes tels que sable à galets et remblais, la vitesse d'avancement reste contrôlée par la charge de rotation et l'état d'évacuation des déblais ;
- Lors des opérations de rotation supérieure, il faut s'assurer qu'aucune personne, aucun véhicule, aucune ligne aérienne et aucun autre engin ne se trouve à proximité ; le personnel ne doit pas pénétrer dans la zone de rotation de la tige de forage, du mécanisme de pression par chaîne, de l'oscillation du mât et de la rotation supérieure.
Les types de pieux, les couches de sol, les diamètres de forage, les angles de construction et les modes opératoires pouvant varier, la qualité finale du trou et l'effet du battage doivent être conformes aux conditions du site et à la conception de la fondation du projet.